
PROJECT
FEATURED PROJECTS
CONCEPT-INDRI
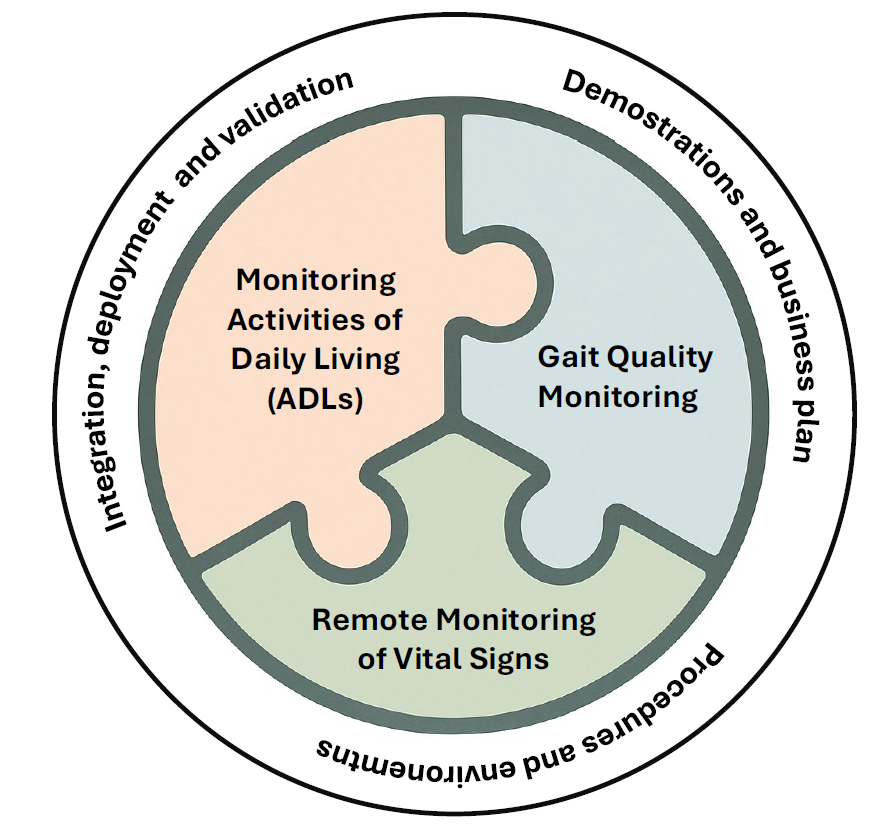
Sistema digital para el seguimiento geriátrico de la calidad de la marcha de personas mayores en entornos no asistenciales (CONCEPT-INDRI).
La creciente disponibilidad de tecnologías de sensores, dispositivos portátiles y procesamiento inteligente de datos está transformando la salud digital. La monitorización remota y no intrusiva de personas mayores en entornos no asistenciales como sus propios hogares o espacios comunitarios ofrece una oportunidad única para mejorar el bienestar, prolongar la autonomía y optimizar la planificación sanitaria. Sin embargo, a pesar de los avances tecnológicos, la integración real en la atención geriátrica sigue siendo limitada debido a barreras de usabilidad, falta de personalización y preocupaciones sobre la privacidad. En España, más del 20 % de la población supera actualmente los 65 años, una proporción que se espera supere el 35% en 2050. Aunque la longevidad es un logro social, plantea desafíos importantes como la cronicidad, la fragilidad, la multimorbilidad y el deterioro funcional o cognitivo. En muchos casos, las personas mayores que viven de forma independiente pueden permanecer sin supervisión durante largos periodos, dificultando la detección precoz de signos de deterioro.
Este subproyecto se centra en el desarrollo y validación de un sistema digital para la evaluación continua de la calidad de la marcha, orientado a detectar precozmente la fragilidad y el riesgo de caídas, al tiempo que permite rutinas de rehabilitación física remota adaptadas a cada persona. El sistema propuesto integra sensores inerciales portátiles colocados en el pie con cámaras de profundidad y algoritmos avanzados de estimación de trayectorias y análisis de patrones de marcha. A partir de estos sensores, se extraerán parámetros espaciotemporales como la longitud del paso, la cadencia, la simetría o la velocidad de la marcha, reconocidos como biomarcadores de rendimiento funcional y predictores de eventos adversos. Estos indicadores alimentarán modelos de clasificación capaces de detectar cambios sutiles en la movilidad o patrones anómalos incluso en presencia de marcha patológica o deterioro cognitivo, como ocurre en casos de fragilidad, párkinson o demencia incipiente.
El sistema incluirá además funcionalidades para la realización autónoma de rutinas de ejercicio físico guiado, supervisadas mediante visión artificial a través de cámaras de profundidad, lo que permitirá al propio usuario realizar entrenamientos de forma segura en su domicilio. Esta doble vertiente evaluación y entrenamiento hará posible intervenciones regulares, personalizadas y no asistidas, con el objetivo de revertir el deterioro asociado a la inactividad o al envejecimiento, y ofrecer un seguimiento continuo de la evolución funcional a lo largo del tiempo.
Las tecnologías desarrolladas se apoyarán en resultados previos del proyecto INDRI, que demostró la viabilidad de sistemas inerciales montados en el pie, técnicas robustas de estimación de trayectoria y segmentación de pasos en escenarios reales.
El sistema final será mínimamente intrusivo, adaptable a distintos entornos, y co-diseñado con personas mayores, profesionales sanitarios y cuidadores, garantizando su aceptación, utilidad clínica y respeto a la privacidad. Mediante una monitorización continua de la marcha y la movilidad en entornos comunitarios, este subproyecto contribuirá a un modelo proactivo de apoyo al envejecimiento saludable y prevención de caídas.
CONTINUUM
El proyecto CONTINUUM aborda el acuciante reto que supone la enfermedad de Parkinson (EP), una afección cuya prevalencia se ha duplicado en los últimos 25 años y que actualmente afecta a más de 10 millones de personas en todo el mundo. La EP se manifiesta a través de un complejo conjunto de síntomas motores que varían en el espacio, el tiempo y los niveles fisiológicos, afectando a múltiples partes del cuerpo y evolucionando a lo largo de períodos prolongados, al tiempo que fluctúan en ciclos cortos.
Los métodos de evaluación clínica actuales, incluidas las escalas MDS-UPDRS y H&Y, solo ofrecen categorizaciones generales y adolecen de variabilidad inter e intraevaluador, lo que limita su eficacia a la hora de detectar y monitorizar la progresión de la enfermedad.
Aunque la tecnología de detección de movimiento se ha mostrado prometedora en la identificación de biomarcadores motores para la EP, los enfoques actuales se enfrentan a limitaciones significativas. Las pruebas de laboratorio, aunque precisas, no logran captar el comportamiento natural y se realizan con demasiada poca frecuencia para detectar síntomas irregulares o cambios a corto plazo. Por el contrario, el seguimiento domiciliario, aunque ofrece observaciones más naturales, se enfrenta a retos técnicos relacionados con las limitaciones de los sensores y la interpretación de los datos.
ARGUS
ARGUS es una plataforma de IA explicable diseñada para ayudar a los profesionales clínicos en la evaluación y el seguimiento de la enfermedad de Parkinson (EP) en contextos clínicos y de la vida cotidiana del mundo real. Basada en los fundamentos científicos del proyecto NEUROMARK, ARGUS transforma biomarcadores motores validados y modelos de IA en una plataforma de software centrada en el usuario que se integra a la perfección en los flujos de trabajo clínicos.
Su objetivo es abordar las principales barreras que impiden la adopción clínica de las herramientas de salud digital: complejidad, falta de explicabilidad, escasa validez ecológica, problemas de gobernanza de datos e integración limitada a la práctica clínica.
El sistema combina el análisis de datos de movimiento multimodal con el aprendizaje federado y técnicas de IA explicable (XAI + LLM) para ofrecer informes transparentes e interpretables que ayuden a los médicos a tomar decisiones informadas y objetivas. Al mismo tiempo, empodera a los pacientes al proporcionarles resúmenes narrativos y accesibles de su estado motor y las fluctuaciones de sus síntomas a lo largo del día.
Este proyecto de prueba de concepto tiene como objetivo hacer avanzar la tecnología actual de TRL 3 a TRL 6, lo que dará como resultado un prototipo clínicamente validado y listo para la producción. ARGUS se diseñará conjuntamente con médicos, se probará en un entorno de laboratorio viviente y se preparará para su comercialización mediante una estrategia de explotación específica y la creación de una empresa derivada. Al salvar la brecha entre la innovación científica y la usabilidad clínica, ARGUS se posiciona como un asistente transformador para el futuro de la neurología personalizada.
MIMIC-B
El equilibrio humano es un proceso dinámico y multifacético que se ve determinado por la interacción continua entre los estímulos sensoriales y las respuestas motoras. El proyecto MIMIC-B pretende desentrañar estas complejidades mediante un análisis en profundidad de cómo se controla y se mantiene el equilibrio, con el objetivo de traducir este conocimiento en modelos avanzados para el control de exoesqueletos.
Para lograrlo, desarrollaremos modelos predictivos de regulación del equilibrio que integren la dinámica sensoriomotora utilizando herramientas como OpenSim. Al simular el papel del centro de masa como variable de control, pretendemos captar la interacción entre la propiocepción, la rigidez articular y la coordinación neuromuscular. Estos modelos se basarán en datos experimentales tanto de personas sanas como de pacientes con trastornos del equilibrio, lo que nos permitirá identificar estrategias de control clave y su variabilidad entre las distintas poblaciones.
Este marco de modelización servirá de base para diseñar controladores bioinspirados capaces de imitar respuestas de equilibrio similares a las humanas, lo que en última instancia permitirá una asistencia robótica más adaptativa e intuitiva.
ELMA: Exoesqueleto para ayudar en la manipulación de cargas
El proyecto ELMA (Exoskeleton for Load Manipulation Assistance) tiene como objetivo el desarrollo de un exoesqueleto robótico para la asistencia en la manipulación de cargas, orientado a reducir el esfuerzo físico y mejorar la ergonomía en tareas laborales que implican levantamiento o transporte de peso. El proyecto ha sido desarrollado en el Centro de Automática y Robótica de la Universidad Politécnica de Madrid (UPM-CSIC).
Durante el proyecto se ha diseñado y construido un prototipo de exoesqueleto de miembro superior capaz de asistir al movimiento de hombro y codo durante tareas de manipulación de cargas, manteniendo la movilidad natural del usuario. El sistema integra actuadores eléctricos, sensores internos y señales electromiográficas (EMG) para interpretar la actividad muscular del usuario y adaptar la asistencia de forma natural.
Uno de los avances más relevantes ha sido el desarrollo de métodos de detección de intención de movimiento, combinando datos biomecánicos, señales musculares y técnicas avanzadas de aprendizaje automático para anticipar las acciones del usuario. Además, se ha creado una biblioteca de gestos de manipulación que permite identificar acciones como agarrar, levantar o transportar objetos, facilitando una interacción más intuitiva entre la persona y el exoesqueleto.
DrivABLE
DrivABLE: Tecnología que transforma la movilidad para personas con condiciones neurológicas
¿Imaginas un vehículo que se adapta a ti y te ayuda a mantener tu independencia de forma segura?
DrivABLE es un proyecto pionero que combina inteligencia artificial, neurociencia y robótica para crear sistemas avanzados de asistencia a la conducción personalizados para pacientes con Parkinson, ictus y otras condiciones neurológicas.
Gracias a la colaboración entre el Centro de Automática y Robótica (CSIC-UPM), el grupo GINDAT de la Universidad Francisco de Vitoria, y fabricantes como Renault e Hyundai, estamos desarrollando herramientas de diagnóstico y apoyo que monitorizan en tiempo real las capacidades del conductor y se adaptan a sus necesidades.
Nuestro objetivo: pasar de evaluaciones puntuales y subjetivas a un apoyo continuo, objetivo y personalizado que maximice la autonomía mientras garantiza la seguridad vial.
DrivABLE no solo mejora la vida de los pacientes, sino que aporta conocimientos fundamentales sobre cómo las condiciones neurológicas afectan tareas complejas del mundo real.
Proyecto financiado por la Comunidad de Madrid en la modalidad de Proyectos Sinérgicos I+D.
Olive Carbon Balance
Olive Carbon Balance es un proyecto innovador orientado a cuantificar y optimizar el balance de carbono en la producción de aceite de oliva a nivel de parcela, contribuyendo a la sostenibilidad ambiental y a la lucha contra el cambio climático. El proyecto aborda la necesidad de disponer de metodologías rigurosas, transparentes y con base científica para determinar tanto las emisiones como la captura de CO₂ asociadas al cultivo del olivar.
El proyecto se apoya en un enfoque multidisciplinar en el que participa el grupo FSR, aportando su experiencia en robótica y percepción inteligente para la monitorización de parcelas de olivar. Olive Carbon Balance combina datos de campo, sensores remotos y locales, teledetección y análisis del suelo y de la biomasa del olivo, junto con el desarrollo de algoritmos avanzados que permiten calcular el balance neto de carbono en diferentes tipologías de cultivo y sistemas de manejo.
Como resultado, el proyecto proporcionará herramientas que permitirán a los agricultores conocer y mejorar el comportamiento climático de sus explotaciones, así como explorar la certificación y valorización de los créditos de carbono generados mediante tecnologías digitales como blockchain. Olive Carbon Balance se alinea con los objetivos del Pacto Verde Europeo y la PAC 2023–2027, impulsando una agricultura más sostenible, competitiva y resiliente.
Más información: Olive Carbon Balance – OCB – Olive Carbon Balance
NETS
Los pacientes con lesión medular (LM) generalmente sufren alteraciones en la marcha y perciben esto como una de las discapacidades más importantes a recuperar. Los enfoques terapéuticos tradicionales se centran en la activación repetitiva del sistema motor afectado. Uno de los síntomas más comunes que dificulta la rehabilitación eficaz es una excitabilidad refleja espinal anormal y revertir la excitabilidad refleja a estados “normales” es un objetivo terapéutico principal.
NETS (NEuroplasticity-based Therapy for rehabilitation of Spinal cord injury patients) está diseñado para ayudar en la rehabilitación de la marcha mediante el diseño y la evaluación de un enfoque terapéutico novedoso que aproveche los procesos de plasticidad neural en las vías implicadas en la generación y modulación de la locomoción. El nuevo protocolo NETS se diseñará a partir de datos recogidos experimentalmente en pacientes con lesión medular y se probará durante el entrenamiento robótico de la marcha en dicho grupo de pacientes. Se espera que la implementación de NETS induzca una reversión de la excitabilidad refleja maladaptativa a un estado normal y dé lugar a una mejora en los resultados de la marcha en pacientes con LM.
Referencia de la financiación: Danmarks Frie Forskningsfond | Det Tværrådslige Udvalg | International Postdoctoral Grant: ID 10.46540/3104-00012B. Mauricio C. Henrich, PhD. Supervisors: Erika G Spaich and Juan C. Moreno.
NexTArc
NexTArc es un proyecto europeo que promueve el uso de tecnologías inteligentes basadas en la inteligencia artificial y la computación periférica para mejorar la sostenibilidad y la resiliencia en entornos urbanos e industriales. Con 38 socios en 10 países, el proyecto aborda tres ámbitos clave: barrios inteligentes, espacios industriales sostenibles y movilidad urbana e interurbana conectada. En este marco, el CSIC contribuye con investigación avanzada en movilidad cooperativa y autónoma, sistemas embebidos eficientes y estrategias de IA fiables. Lidera un demostrador centrado en la conciencia situacional de los vehículos autónomos, integrando sensores, algoritmos de percepción y toma de decisiones en arquitecturas RISC-V. Además, evalúa la fiabilidad de la IA en entornos complejos y participa activamente en la difusión científica y la colaboración con las principales partes interesadas para alinear los avances con los marcos normativos y las necesidades industriales.
FRUCTHOR-IA
FRUCTHOR-IA es un proyecto centrado en reforzar la competitividad y la sostenibilidad del sector hortofrutícola en la zona Sudoe (suroeste de Europa), que es clave para las zonas rurales debido a su generación de empleo y dinamismo económico. Ante retos como la globalización, la falta de relevo generacional o la baja rentabilidad, el proyecto propone soluciones de robótica autónoma para la monitorización de cultivos y el trabajo colaborativo entre humanos y robots.
RE-WIRING
A través de la investigación transformadora, RE-WIRING busca reconfigurar las instituciones para prevenir y revertir las desigualdades de género, catalizar los procesos de cambio e involucrar activamente a diversos actores en el proceso de investigación. Este enfoque genera conocimientos socialmente sólidos necesarios para transiciones sostenibles y duraderas hacia una sociedad más inclusiva e igualitaria.
Shift2SDV
El proyecto Shift2SDV es una acción de investigación e innovación (RIA) financiada por Chips-JU que definirá, coordinará y desarrollará un marco de middleware común independiente del lenguaje. Se centra en los temas del middleware SDV, la API y una arquitectura flexible basada en microservicios. El consorcio está formado por 73 socios y 8 socios asociados que serán coordinados por Maik Fuchs, de Accenture.

TAILOR
TAILOR (Formación de la próxima generación de investigadores que llevarán los robots de rehabilitación a la práctica clínica) es una red doctoral Marie Skłodowska-Curie centrada en revolucionar la robótica de rehabilitación para afecciones neurológicas. Mediante la creación de marcos innovadores que mejoran la colaboración entre terapeutas, robots y pacientes, TAILOR tiene como objetivo hacer que la rehabilitación sea más eficiente, atractiva y eficaz.

Aerialist
AERIALIST tiene como objetivo revolucionar la tecnología de asistencia sanitaria mediante el desarrollo de soluciones inteligentes, seguras y adaptables que mejoren los resultados sanitarios y la calidad de vida. Al integrar el aprendizaje automático de vanguardia y el diseño centrado en el ser humano, el proyecto aborda las limitaciones de las tecnologías actuales, garantizando una mayor fiabilidad y autonomía en situaciones reales. El objetivo final del proyecto es crear tecnologías de asistencia de última generación que mejoren los diagnósticos, los tratamientos y la accesibilidad, promoviendo la equidad en la vida cotidiana.

AI Bridge
AI-Bridge aprovecha la inteligencia artificial para abordar dos retos sanitarios críticos: la parálisis cerebral en niños y las infecciones por tripanosomas en regiones tropicales. Mediante la creación de tratamientos personalizados a través del análisis de IA, el proyecto desarrolla una terapia robótica adaptativa para niños pequeños con parálisis cerebral, al tiempo que identifica nuevos objetivos farmacológicos para las enfermedades parasitarias. A través de herramientas de código abierto y asociaciones globales, ADAPT pretende transformar la atención sanitaria de las poblaciones vulnerables en todo el mundo.

SHEREC
El objetivo principal del proyecto SHEREC es mejorar significativamente las condiciones de salud y seguridad laboral en la industria del reciclaje de buques. Mediante la integración de sistemas robóticos innovadores, big data e inteligencia artificial, así como el desarrollo de aplicaciones relacionadas, nuestro objetivo no solo es revolucionar el sector, sino también contribuir a la mejora de los estándares profesionales y medioambientales.

AIRSHIP
AIRSHIP prevé un uso innovador de un medio de transporte conocido: las naves voladoras. Estos vehículos (también conocidos como ekranoplanos o vehículos de ala sobre el suelo, WIG) heredan todas las ventajas del transporte aéreo convencional, al tiempo que son más eficientes desde el punto de vista energético y más respetuosos con el medio ambiente, tanto en lo que respecta a la huella de carbono como a la contaminación acústica. AIRSHIP pretende sentar las bases de una nueva clase de sistema aéreo no tripulado totalmente eléctrico, el UWV (vehículo WIG no tripulado), que aúna velocidad, flexibilidad y eficiencia energética.

DARKWIN
El concepto de DARkWIN integra tanto el ojo humano clásico, que selecciona los genotipos más saludables en entornos estresantes (donde suelen seleccionarse las plantas más oscuras/verdes: ganan las plantas DARk), como la visión darwiniana de las abejas polinizadoras, según la cual se seleccionan de forma natural las flores más gratificantes de las plantas más saludables.

TRIDENT
TRIDENT creará nuevas herramientas tecnológicas para la evaluación del impacto en las profundidades marinas. Estas nuevas herramientas permitirán compartir la responsabilidad de supervisar y controlar las actividades en las profundidades marinas, al tiempo que preservarán y mejorarán los hábitats marinos, apoyando una economía azul sostenible desde el punto de vista medioambiental.

AGROSUS
La idea del proyecto AGROSUS se ha desarrollado reuniendo los diferentes enfoques tanto del mundo académico como de los agricultores con el objetivo de cubrir las necesidades de una agricultura más agroecológica en la UE y reducir el impacto de los insumos externos en el campo.

EXTRA-BRAIN
La misión principal de EXTRA-BRAIN es desarrollar, validar e implementar nuevas soluciones optimizadas de inteligencia artificial (IA) basadas en redes neuronales escalables similares al cerebro. Para ello, el proyecto aprovecha un enfoque de IA similar al cerebro que se basa en el creciente conocimiento sobre cómo se procesa la información neuronal en el cerebro para respaldar su rica funcionalidad, por ejemplo, en la percepción y la cognición.

FLEXIGROBOTS
FlexiGrobots es una acción de innovación cuyo objetivo es crear una plataforma para sistemas multirrobóticos heterogéneos flexibles destinados a la automatización inteligente de operaciones agrícolas de precisión, lo que proporcionará múltiples beneficios a los agricultores de todo el mundo.

WIMOBO
Wildlife Monitoring Bots (WIMOBO) es un proyecto de investigación financiado por el Consejo Superior de Investigaciones Científicas (CSIC) para apoyar la investigación científica encaminada a la consecución de los Objetivos de Desarrollo Sostenible (ODS). El objetivo de este proyecto es demostrar experimentalmente, mediante una prueba de concepto, las ventajas de utilizar robots que operan en diferentes ámbitos para mejorar la calidad de la recopilación de datos medioambientales, en particular, para la recopilación de datos sobre gases de efecto invernadero (GEI), y realizar un censo de la población de ciervos de las pampas en el parque nacional argentino Campos del Tuyú (sitio Ramsar), donde una de sus últimas poblaciones se encuentra en peligro de extinción.

SEAWINGS
El despliegue rápido y la intervención en el mar son fundamentales en varios escenarios de defensa, y los vehículos aéreos tripulados y no tripulados se utilizan habitualmente para el reconocimiento y la respuesta rápidos en estas situaciones. Por lo tanto, el desarrollo de vehículos autónomos que combinen velocidad, flexibilidad y eficiencia energética reviste una importancia fundamental. SEAWINGS propone el desarrollo de vehículos de efecto suelo (vehículos WIG) diseñados para aumentar la preparación estratégica y realizar operaciones y misiones relacionadas con la defensa en la interfaz mar/aire en Europa.

DISTRIMUSE
DistriMuSe tiene como objetivo mejorar la salud y la seguridad humanas mediante una detección más precisa de la presencia, el comportamiento y los signos vitales de las personas en entornos colaborativos o comunes, utilizando sistemas multisensor, procesamiento distribuido y aprendizaje automático.

MOONSHOT
Este proyecto tiene como objetivo explorar un sistema para el diagnóstico precoz de enfermedades, la monitorización fiable de su gravedad y las intervenciones adecuadas basadas en PES (escala de evaluación del estado físico) mediante la medición de los comportamientos diarios. En concreto, en los dos años, el plan es desarrollar un sistema que estime el estado de una enfermedad (EM, EP) durante la marcha regular utilizando zapatos sensorizados con tres sensores de fuerza miniaturizados de seis ejes, y construir un modelo PES como técnica de neuromodulación para guiar la plasticidad dependiente de la actividad como tratamiento para la marcha anómala en la EP. Combinando ambos, el sistema propone proporcionar una estimulación adecuada y probar su eficacia en varios pacientes con EP.

ROBOMINERS
ROBOMINERS es un proyecto financiado por el programa de investigación e innovación Horizonte 2020 de la Unión Europea (acuerdo de subvención n.º 820971) con el objetivo estratégico de facilitar el acceso de la UE a las materias primas minerales. El enfoque innovador de ROBOMINERS combina la creación de un nuevo ecosistema minero con ideas novedosas de otros sectores, en particular con la inclusión de conceptos disruptivos de la robótica.

WELASER
WeLASER es un proyecto europeo de innovación financiado dentro del programa Horizonte 2020. WeLASER tiene como objetivo fusionar las tecnologías actuales para construir, evaluar e introducir en el mercado un equipo de deshierbe de precisión basado en fuentes láser de alta potencia y sistemas móviles autónomos, con el objetivo principal de eliminar el uso de herbicidas y mejorar la productividad y la competitividad. Dicho sistema erradicaría los riesgos para la salud y los efectos adversos para el medio ambiente asociados al uso de herbicidas.

SMARTWeeding
Los avances alcanzados en los proyectos previos en el grupo GPA en materia de gestión de malas hierbas utilizando nuevas tecnologías han motivado el diseño de este proyecto coordinado, buscando la complementariedad de las líneas de investigación de un consorcio multidisciplinar para aportar soluciones agronómicas y tecnológicas dirigidas a la gestión selectiva, localizada e inteligente de malas hierbas y al manejo integral de los cultivos en el marco de la transformación digital de la agricultura.

UNEXUP
El proyecto UNEXUP, financiado por EIT RawMaterials, es una continuación directa del proyecto UNEXMIN de Horizonte 2020. Mientras que en UNEXMIN se realizaron esfuerzos para diseñar, preparar y probar una tecnología de exploración innovadora para minas subterráneas inundadas, en UNEXUP el objetivo es lanzar la tecnología al mercado, al tiempo que se mejora aún más el hardware, el software y las capacidades del sistema.

UNEXMIN
UNEXMIN es un proyecto financiado por la UE en el marco de Horizonte 2020 que ha desarrollado un novedoso sistema robótico para la exploración y cartografía autónomas de las minas inundadas de Europa. Las plataformas Robotic Explorer utilizan métodos no invasivos para el mapeo autónomo en 3D de minas con el fin de recopilar valiosa información geológica, mineralógica y espacial. Esto puede abrir nuevas posibilidades de exploración, de modo que las decisiones estratégicas sobre la reapertura de minas abandonadas en Europa puedan basarse en datos actualizados que no pueden obtenerse por otros medios, sin grandes costes ni riesgos.

HAL4SDV
La misión del proyecto HAL4SDV es promover soluciones europeas en vehículos de próxima generación definidos por software. Al centrarse en unificar las interfaces de software y las metodologías de desarrollo, HAL4SDV permitirá una configuración de software que se abstraiga del hardware del vehículo, allanando el camino para un enfoque de «vehículo definido por software (SDV)» tanto para aplicaciones críticas para la seguridad como para aplicaciones no críticas para la seguridad en los vehículos del futuro.

DACWEED
El proyecto DACWEED ha recibido financiación del programa de investigación e innovación EIT Food de la Unión Europea en virtud del acuerdo de subvención n.º 20140, dentro de su objetivo estratégico de hacer que el sistema alimentario sea más sostenible, saludable y fiable. La creciente preocupación pública por la seguridad alimentaria y las normas más estrictas que se aplican en todo el mundo en relación con los residuos de herbicidas en la cadena agroalimentaria reducen la aceptación por parte de los consumidores de la protección fitosanitaria química. El grupo GPA implementará y combinará componentes novedosos que ya existen en el mercado con el fin de regular de forma específica el control mecánico de las malas hierbas y realizar aplicaciones de herbicidas específicas para cada lugar.

inGAIT
La parálisis cerebral (PC) es la causa principal de discapacidad física en la infancia. Con el proyecto inGAIT, nuestro objetivo es ir más allá de los métodos convencionales de rehabilitación de la PC mediante la investigación de la expansión de nuevas tecnologías a la vida cotidiana. Nuestra motivación para esta investigación es mejorar la calidad de vida de los niños con PC y trastornos motores similares.

ShapeFuture
ShapeFuture impulsará la innovación en componentes y sistemas electrónicos (ECS) fundamentales que son esenciales para una percepción, cognición, toma de decisiones basada en IA, automatización resiliente, computación y comunicaciones robustas, potentes, a prueba de fallos e integradas, para vehículos altamente automatizados.

METATOOL
Comprender el pasado para crear el futuro. El proyecto MetaTool tiene como objetivo comprender cómo evolucionó la cognición para permitir la invención y creación de herramientas que sirvan de base para el desarrollo de tecnologías futuras.
CropCareBot
El proyecto CropCareBot, desarrollado por el grupo FSR, tiene como objetivo aumentar la calidad y la salud de los cultivos y contribuir a la adopción generalizada de tecnologías robóticas en el sector agroalimentario mediante el despliegue de un sistema móvil autónomo de dos brazos, capaz de realizar polinización automática y gestión de plagas en invernaderos hidropónicos.
El robot estará dotado de un sistema de percepción inteligente y será capaz de manipular con precisión elementos delicados de diversas formas y tamaños en espacios reducidos. Los resultados de CropCareBot contribuirán al avance de la Agricultura 4.0 mediante el desarrollo de tecnología robótica disruptiva, impulsando el mercado de la robótica agrícola en España y Europa y ayudando a los agricultores a mejorar la rentabilidad y sostenibilidad de sus explotaciones.